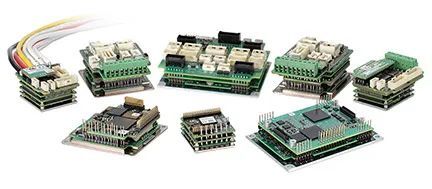
伺服运动控制系统中的运动控制器 核心作用、关键技术与发展趋势
伺服运动控制系统是现代工业自动化的核心组成部分,广泛应用于数控机床、机器人、包装机械、电子制造设备等领域。其性能直接决定了设备的精度、速度与稳定性。在伺服运动控制系统中,运动控制器作为“大脑”,承担着轨迹规划、逻辑控制、闭环调节等关键任务,是整个系统高效运行的基石。
一、伺服运动控制系统的构成与运动控制器的定位
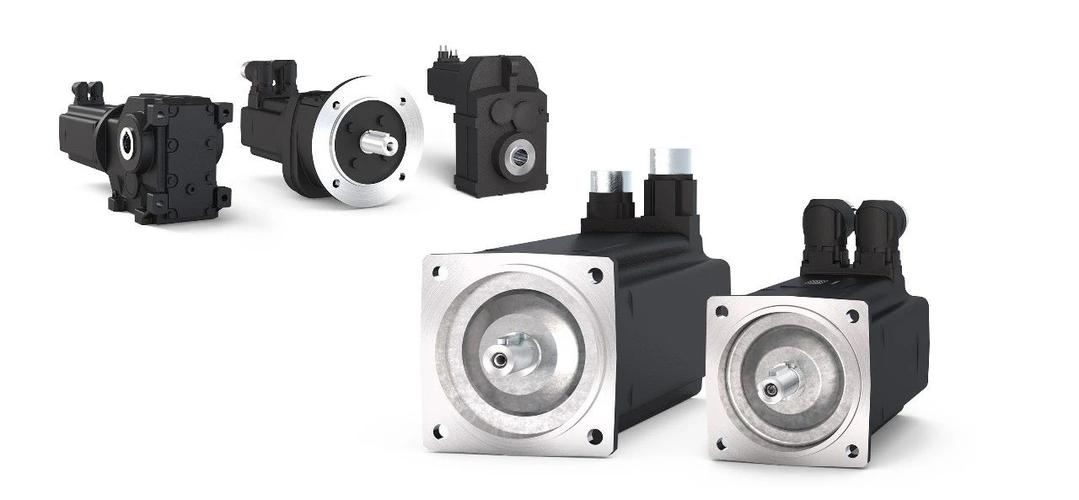
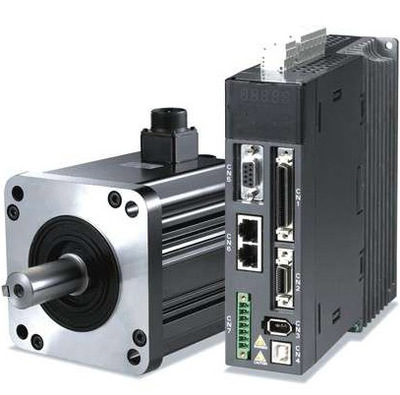
典型的伺服运动控制系统由三部分组成:运动控制器、伺服驱动器和伺服电机。运动控制器负责解析上位机指令,进行插补运算与轨迹规划,生成位置/速度/转矩指令;伺服驱动器接收指令,通过功率放大与闭环控制驱动电机;伺服电机执行动作,并通过编码器反馈实时状态。运动控制器处于承上启下的核心位置,其性能直接影响系统的响应速度、控制精度和动态特性。
二、运动控制器的核心功能
- 轨迹规划与插补运算:根据加工或运动需求,运动控制器需完成直线、圆弧、样条曲线等插补算法,生成平滑、连续的运动轨迹。多轴联动时,需保证各轴同步与协调,避免速度波动与轮廓误差。
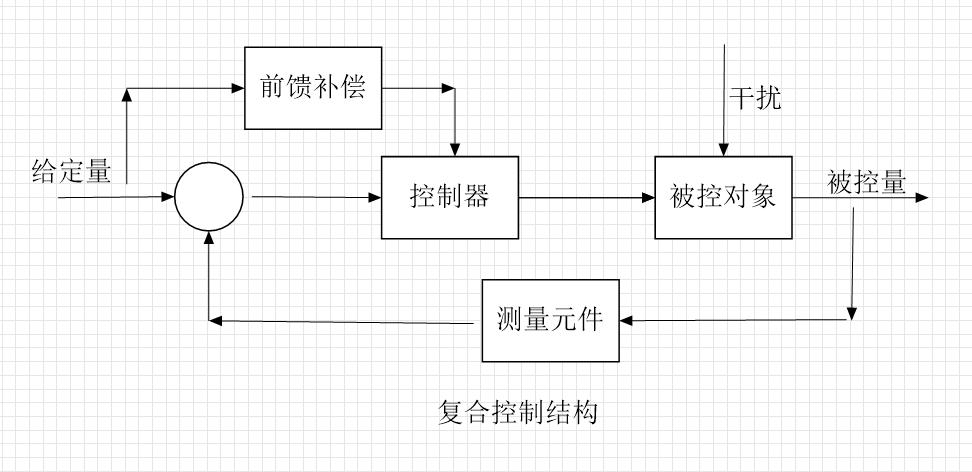
- 闭环反馈控制:运动控制器通常采用位置环、速度环乃至电流环的多环控制结构。通过采集编码器或光栅尺反馈信号,实时调整输出指令,抑制扰动,确保系统跟随精度。先进的控制算法(如PID+前馈、自适应控制、滑模变结构控制)被嵌入以提升鲁棒性。
- 逻辑与顺序控制:除运动控制外,控制器还需处理I/O信号、实现逻辑互锁、急停处理、安全监控等功能,满足复杂设备的时序要求。
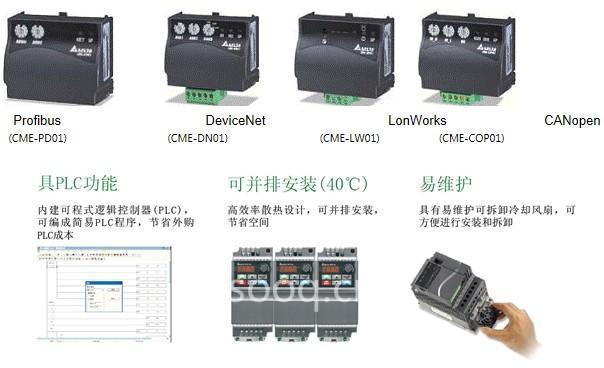
- 通信与接口管理:支持EtherCAT、PROFINET、CANopen等实时工业以太网协议,上位机通信(如TCP/IP、RS485)以及脉冲/模拟量接口,确保与驱动器、传感器、HMI的无缝集成。
三、运动控制器的关键技术
- 高速实时处理平台:采用多核CPU、DSP或FPGA架构,将轨迹规划、插补、闭环控制等任务分配到不同核或硬件逻辑中,保证微秒级控制周期与确定性响应。
- 先进控制算法:如模型预测控制、自抗扰控制、迭代学习控制等,用于补偿非线性摩擦、间隙与柔性振动,提高轨迹跟踪精度。
- 多轴同步技术:基于实时总线的分布式时钟同步机制(如EtherCAT DC),实现多轴纳秒级同步,满足机器人、五轴机床等复杂应用。
- 开放性设计:遵循PLCopen运动控制规范,提供标准化功能块,方便用户二次开发与系统集成;部分控制器支持CODESYS、MATLAB/Simulink等开发环境。
四、发展趋势与挑战
随着智能制造与工业4.0的推进,运动控制器正朝着更智能、更集成、更开放的方向演进:
- 驱控一体化:将运动控制功能与伺服驱动集成于单一模块,减少布线、降低成本、提升响应速度,适用于紧凑型设备。
- 云端协同与边缘计算:控制器具备数据采集与边缘处理能力,支持远程监控、预测性维护与工艺优化,实现从单机控制到产线协同的跨越。
- 人工智能融合:引入机器学习进行参数自整定、故障诊断与轨迹优化,降低调试门槛,提升系统自适应能力。
- 安全集成:符合功能安全标准(如IEC 61800-5-2),内置安全运动功能(STO、SLS、SS1等),保障人机协作安全。
面临的挑战包括:复杂工况下的控制精度与稳定性平衡、实时性与开放性的矛盾、多源异构设备的互操作性等。运动控制器将更加注重软硬件解耦、标准化接口与生态建设,以支撑柔性制造与个性化生产的需求。
###
运动控制器作为伺服运动控制系统的核心,其技术水平决定了装备制造的竞争力。从高精度插补到智能控制算法,从实时总线到功能安全,运动控制器正不断突破性能边界,为工业自动化注入强劲动力。对于设备制造商与系统集成商而言,深入理解运动控制器的特性与选型原则,是构建高性能伺服系统的关键一步。
如若转载,请注明出处:http://www.apjhsk.com/product/45.html
更新时间:2026-10-22 07:45:11