运动控制器的开闭环控制 原理、差异与应用
在现代工业自动化领域,运动控制器是实现精密机械运动的核心部件。无论是数控机床、工业机器人,还是半导体封装设备,运动控制器都负责向驱动器发送指令,驱动电机按照预期的轨迹和速度运行。而在运动控制中,开环与闭环是两种最基本的控制策略。理解它们的原理和差异,对于正确选型和系统设计至关重要。
一、开环控制:简单直接,但缺乏反馈
开环控制是指运动控制器根据预设的指令(如脉冲频率、方向信号)直接驱动执行机构,而不检测实际运动状态是否与指令一致。控制器相当于一个“命令发布者”,只管发出指令,不管结果如何。
典型的开环运动控制系统使用步进电机。运动控制器输出脉冲序列,每个脉冲对应电机转动一个固定角度(步距角),通过控制脉冲的数量和频率,就可以控制位置和速度。这种系统结构简单、成本低廉,在低速、轻载、对精度要求不高的场合(如简易雕刻机、3D打印机送料机构)中应用广泛。
开环的优点:
- 结构简单,无需传感器和反馈电路。
- 成本低,调试容易。
- 无反馈延迟,响应速度快。
开环的缺点:
- 无法补偿外部扰动(如负载变化、摩擦力)。
- 步进电机可能发生失步或过冲,导致定位错误。
- 精度完全依赖于电机和机械结构的制造质量,缺乏自我修正能力。
二、闭环控制:精准可靠,但结构复杂
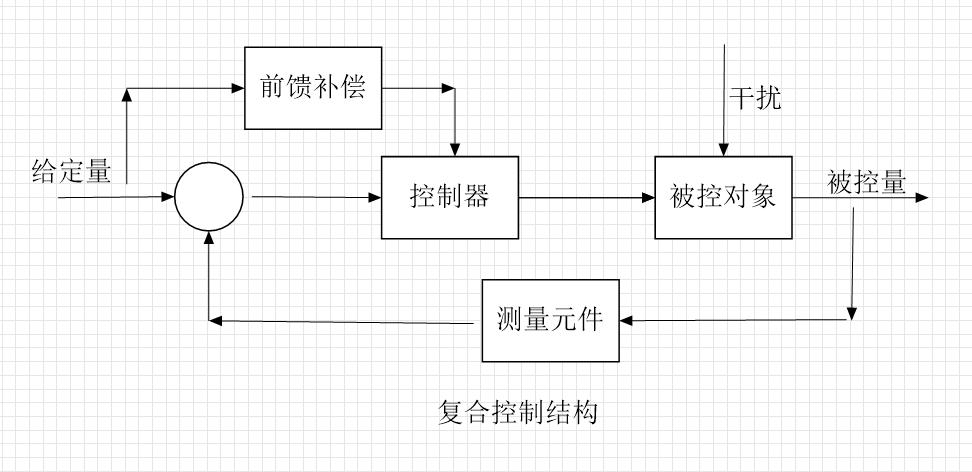
闭环控制则在开环的基础上引入了反馈环节。运动控制器不仅发出指令,还通过传感器(如编码器、光栅尺、旋转变压器)实时测量电机的实际位置或速度,并将测量值与指令值进行比较,根据偏差调整输出,直到实际值与目标值一致。
闭环控制通常采用伺服电机系统。运动控制器内部一般包含PID(比例-积分-微分)调节器或其他先进控制算法,能够根据误差动态修正控制量。闭环控制又可分为半闭环和全闭环:半闭环检测电机轴端的旋转编码器,间接反映负载位置;全闭环则直接检测工作台或末端执行器的位置,精度更高但成本也更高。
闭环的优点:
- 抗扰动能力强,能自动补偿负载变化和机械误差。
- 精度高,可实现微米级甚至纳米级定位。
- 动态响应好,适合高速、高加速度场合。
- 具备故障检测能力(如堵转、丢步报警)。
闭环的缺点:
- 系统复杂,需要传感器和反馈线路。
- 成本较高,调试参数(如PID增益)需要经验。
- 存在稳定性问题,若增益过大可能引起振荡。
- 反馈环节可能引入延迟,影响带宽。
三、开环与闭环的对比与选型
| 特性 | 开环控制 | 闭环控制 |
|------|----------|----------|
| 反馈 | 无 | 有 |
| 精度 | 较低,依赖电机 | 高,可修正 |
| 抗扰性 | 差 | 强 |
| 成本 | 低 | 高 |
| 复杂度 | 简单 | 复杂 |
| 适用场景 | 低速、轻载、低成本 | 高速、高精度、高动态 |
在实际工程中,选择开环还是闭环取决于具体需求。例如,一个普通的传送带速度控制,可能只需要开环变频器加异步电机即可;而一台五轴联动加工中心,则必须使用全闭环伺服系统来保证刀具轨迹的精确性。随着步进电机闭环驱动器的出现(如带编码器的步进伺服),两者界限逐渐模糊。这类混合系统兼具步进电机的低速大扭矩和闭环的抗失步能力,为中小型设备提供了高性价比方案。
四、运动控制器在开闭环中的角色
无论是开环还是闭环,运动控制器都承担着轨迹规划、插补运算和逻辑控制的核心任务。在开环系统中,控制器主要关心脉冲输出的频率和数量;在闭环系统中,控制器还需要处理反馈信号,执行控制算法,并管理增益参数。现代运动控制器通常同时支持开环和闭环模式,用户可以根据轴的需求灵活配置。
运动控制器还提供了丰富的接口和编程工具,方便用户实现电子齿轮、电子凸轮、多轴同步等高级功能。这些功能在闭环系统中更能发挥其精度优势,但开环系统在简单应用中依然有其不可替代的价值。
五、
开环与闭环是运动控制的两种基本策略,各有优缺点。开环简单经济,适用于精度要求不高的场合;闭环精准可靠,适用于高性能场景。运动控制器作为大脑,决定了采用哪种控制方式以及如何实现。在实际工程中,理解负载特性、精度需求、成本预算和动态响应要求,是选择开闭环控制的关键。随着控制理论和电力电子技术的发展,闭环控制正变得日益普及,但开环控制凭借其简单性和低成本,仍将在特定领域长期存在。
如若转载,请注明出处:http://www.apjhsk.com/product/54.html
更新时间:2026-10-22 16:06:25