回顾三十余载创新之路 运动控制器技术演进与未来展望
自20世纪80年代末以来,运动控制器作为工业自动化领域的核心部件,经历了从萌芽到成熟、从单一到多元的深刻变革。三十余载的创新之路上,运动控制器不仅推动了制造业的转型升级,更成为智能装备、机器人、数控机床等领域不可或缺的“大脑”。本文将从技术演进、应用拓展和未来趋势三个维度,回顾运动控制器三十余年的创新历程。
一、起步阶段:从模拟到数字的跨越(1980s-1990s)
20世纪80年代,运动控制主要依赖模拟电路和分立元件,实现简单的点位控制和速度调节。随着微处理器技术的成熟,数字运动控制器开始登上历史舞台。这一阶段的关键创新在于将PID算法、插补算法等控制理论数字化,并集成到专用硬件中。代表性产品如基于MCU或DSP的独立运动控制器,能够实现多轴协调、直线和圆弧插补,显著提升了机床和机械手的加工精度与效率。
二、发展阶段:开放架构与网络化(2000s-2010s)
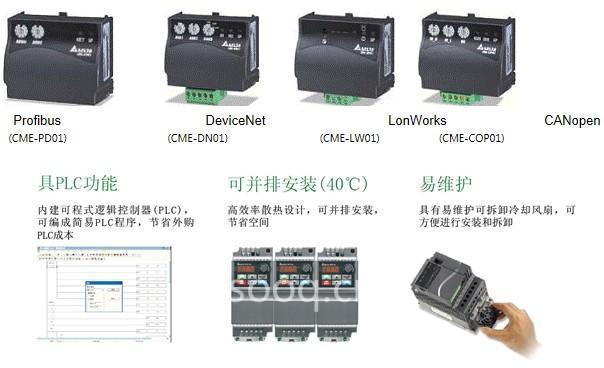
进入21世纪,运动控制器朝着开放、模块化和网络化的方向快速演进。基于PC的软运动控制技术兴起,利用通用计算机的强大算力,结合实时操作系统(如RTX、Linux RT),实现了更复杂的控制算法与人机界面集成。现场总线技术(如EtherCAT、CANopen、PROFINET)的普及,使运动控制器能够与伺服驱动器、I/O模块实现高速同步通信,布线简化、响应更快。这一时期,运动控制器不再局限于传统机床,而是扩展到包装机械、电子制造、纺织、印刷等众多行业,成为通用自动化平台。
三、成熟阶段:智能化与集成化(2010s至今)
随着工业4.0和智能制造的推进,运动控制器进入智能化、集成化新阶段。一方面,控制器内嵌AI算法和边缘计算能力,实现自适应控制、预测性维护和振动抑制;另一方面,多轴运动控制与机器视觉、力控、安全控制深度融合,形成一体化解决方案。例如,在协作机器人和高端数控系统中,运动控制器可实时处理视觉引导和力矩反馈,完成复杂轨迹规划。基于EtherCAT G、TSN等新一代网络技术,运动控制器的同步周期已缩短至微秒级,轴数扩展至数百轴,满足超高速高精应用需求。
四、未来展望:开放、智能、云边协同
运动控制器将继续沿着开放化、智能化和云边协同方向演进。开源运动控制平台(如Linux CNC、ROS 2 Control)将降低开发门槛,促进生态繁荣;AI芯片与实时内核的结合,将使控制器具备自主决策能力;而云边协同架构则支持远程调试、群体学习和数据驱动的优化。可以预见,运动控制器作为智能装备的核心,将在人机协作、柔性制造和万物互联的时代发挥更加关键的作用。
三十余载创新之路,运动控制器从封闭走向开放,从单机走向网络,从执行走向智能。这一历程不仅折射出工业自动化技术的飞速发展,更昭示着未来无限的可能。
如若转载,请注明出处:http://www.apjhsk.com/product/60.html
更新时间:2026-10-22 05:23:11